ros-robotics 原文存档
创乐博ros操作记录之一
介绍环境,我们在电脑上虚拟机安装的ubuntu系统,做为ros从机。
树莓派作为ros主机。
一,ip和名字相关信息
`从机(虚拟机)上运行 ifconfig 可以看到主机ip地址 192.168.31.13 主机(树莓派)上运行 ifconfig 可以看到从机ip地址 192.168.31.234 从机(虚拟机)上查看hostname名字 hostname 返回CLB 主机(树莓派)上查看hostname名字 hostname 返回clbrobot 从机上查看hostname名字 hostname 返回clbrobot`一,ros主从机设置
1,修改主从机的hosts文件
`从机(虚拟机)上 sudo gedit /etc/hosts 添加一行 192.168.31.234 clbrobot 主机(树莓派)上 sudo gedit /etc/hosts 添加一行 192.168.31.13 CLB`2,修改ros的主从机配置
`从机(虚拟机)上 sudo gedit ~/.bashrc 末尾添加 export ROS_IP=192.168.31.13 export ROS_HOSTNAME=CLB export ROS_MASTER_URI=http://192.168.31.234:11311 主机(树莓派)上 sudo gedit ~/.bashrc 末尾添加 export ROS_IP=192.168.31.234 export ROS_HOSTNAME=clbrobot export ROS_MASTER_URI=http://192.168.31.234:11311`说明:ROS_IP和ROS_HOSTNAME都写自己所在机器的信息,就是自己的信息
而ROS_MASTER_URI要写一样的,就是你想让谁是主机,就都写那个的信息。这里写树莓派的。
二,测试操作
在从机(虚拟机)里面,ctrl+alt+t,调出新的终端
`连接主机树莓派 ssh clbrobot@clbrobot 输入密码后即可`然后,在上面clbrobot(树莓派)的终端里
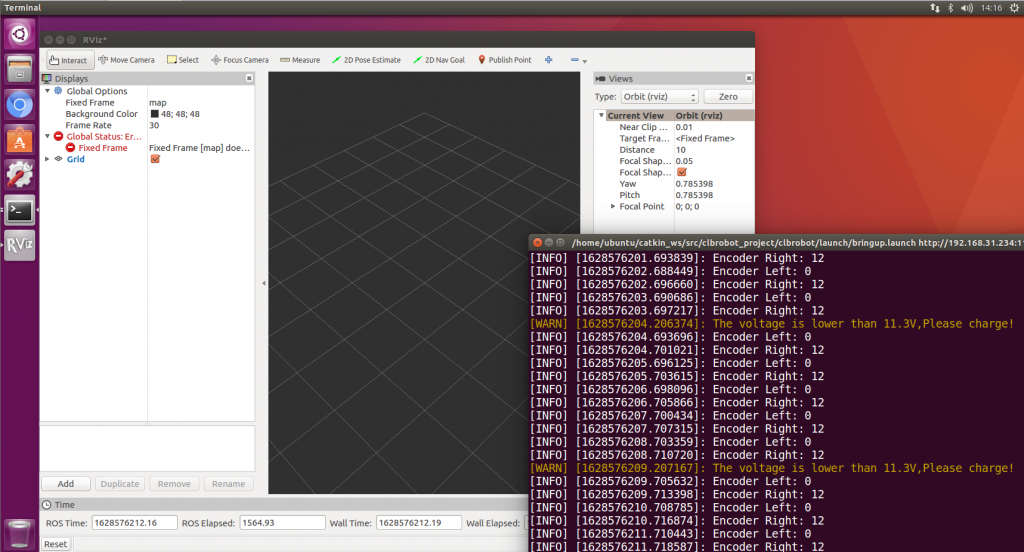
roslaunch clbrobot bringup.launch然后,在从机,虚拟机里面正常终端中
rosrun rviz rviz