ros-robotics 原文存档
伯朗特机器人/华成工控相关概念及操作记录
1,主程序和子程序是同时执行的,约等于rtos里面的多线程。
2,新建模块,约等于编程里面的函数,是可以在主模块(main),里面调用的。
3,条件判断里面可以设置标签,用来设置跳转点,类似C语音里面的go语句的标签
4,中间变量没有输入输出,就是当做flag标志位来使用的。
5,同步,这个概念就是,在同步开始和结束之间的命令,会同时执行,并行执行。
6,立即数如果表示1度角度,要输入1000;如果写100,那就是0.1度
重要内存数据操作在这个视频:点击
7,远程通信
- 1参数设定里面:勾选网络使能,远程控制使能
- 2假如:本机IP:192.168.3.2 外设目标ip:192.168.3.3:9760 通信模式:服务器
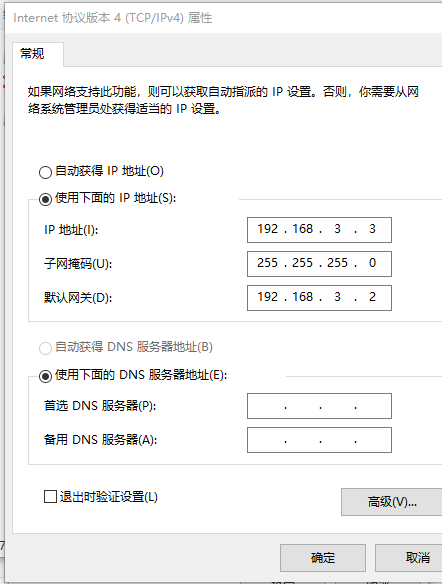
- 3那么电脑里面ip设置为下图(重点在默认网关设置为上面的本机ip 192.168.3.2)
- 4使用网络测试工具,工具内选择为:TCP客户端模式,具体如下图
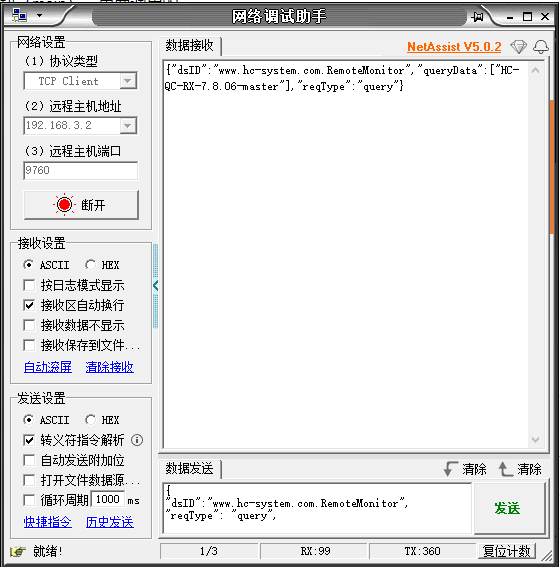
下面命令是查询版本号:
`//发送 { "dsID":"www.hc-system.com.RemoteMonitor", "reqType": "query", "packID": "0", "queryAddr":["version", "curMold"] } //返回数据 {"dsID":"www.hc-system.com.RemoteMonitor","queryData":["HC-QC-RX-7.8.06-master"],"reqType":"query"}`8,使用PC模拟器进行远程通信
本机ip和外设ip都设置为本电脑的真实ip地址,即可,模拟器里面选模拟器。网络助手里面选客户端。