embedded 原文存档
ADNS3080光流传感器的arduino编程测试
一,准备
- cjmcu 光流传感器 ADNS3080 一个
- arduino nano开发板一个(NANO默认SPI:10(SS),11(MOSI),12(MISO),13(SCK)))
- arduino ide 2.0
- processing 4.0
参考链接:https://github.com/ThomasVandenabeele/rp-adns3080
二,图像代码
1,arduino代码
``#include "SPI.h" #include <SoftwareSerial.h> SoftwareSerial mySerial(6, 7); // RX, TX #define PIN_SS 10 #define PIN_MISO 12 #define PIN_MOSI 11 #define PIN_SCK 13 #define PIN_MOUSECAM_RESET 9 #define PIN_MOUSECAM_CS 10 #define ADNS3080_PIXELS_X 30 #define ADNS3080_PIXELS_Y 30 #define ADNS3080_PRODUCT_ID 0x00 #define ADNS3080_REVISION_ID 0x01 #define ADNS3080_MOTION 0x02 #define ADNS3080_DELTA_X 0x03 #define ADNS3080_DELTA_Y 0x04 #define ADNS3080_SQUAL 0x05 #define ADNS3080_PIXEL_SUM 0x06 #define ADNS3080_MAXIMUM_PIXEL 0x07 #define ADNS3080_CONFIGURATION_BITS 0x0a #define ADNS3080_EXTENDED_CONFIG 0x0b #define ADNS3080_DATA_OUT_LOWER 0x0c #define ADNS3080_DATA_OUT_UPPER 0x0d #define ADNS3080_SHUTTER_LOWER 0x0e #define ADNS3080_SHUTTER_UPPER 0x0f #define ADNS3080_FRAME_PERIOD_LOWER 0x10 #define ADNS3080_FRAME_PERIOD_UPPER 0x11 #define ADNS3080_MOTION_CLEAR 0x12 #define ADNS3080_FRAME_CAPTURE 0x13 #define ADNS3080_SROM_ENABLE 0x14 #define ADNS3080_FRAME_PERIOD_MAX_BOUND_LOWER 0x19 #define ADNS3080_FRAME_PERIOD_MAX_BOUND_UPPER 0x1a #define ADNS3080_FRAME_PERIOD_MIN_BOUND_LOWER 0x1b #define ADNS3080_FRAME_PERIOD_MIN_BOUND_UPPER 0x1c #define ADNS3080_SHUTTER_MAX_BOUND_LOWER 0x1e #define ADNS3080_SHUTTER_MAX_BOUND_UPPER 0x1e #define ADNS3080_SROM_ID 0x1f #define ADNS3080_OBSERVATION 0x3d #define ADNS3080_INVERSE_PRODUCT_ID 0x3f #define ADNS3080_PIXEL_BURST 0x40 #define ADNS3080_MOTION_BURST 0x50 #define ADNS3080_SROM_LOAD 0x60 #define ADNS3080_PRODUCT_ID_VAL 0x17 void mousecam_reset() { digitalWrite(PIN_MOUSECAM_RESET,HIGH); delay(1); // reset pulse >10us digitalWrite(PIN_MOUSECAM_RESET,LOW); delay(35); // 35ms from reset to functional } int mousecam_init() { pinMode(PIN_MOUSECAM_RESET,OUTPUT); pinMode(PIN_MOUSECAM_CS,OUTPUT); digitalWrite(PIN_MOUSECAM_CS,HIGH); mousecam_reset(); int pid = mousecam_read_reg(ADNS3080_PRODUCT_ID); if(pid != ADNS3080_PRODUCT_ID_VAL) return -1; // turn on sensitive mode mousecam_write_reg(ADNS3080_CONFIGURATION_BITS, 0x19); return 0; } void mousecam_write_reg(int reg, int val) { digitalWrite(PIN_MOUSECAM_CS, LOW); SPI.transfer(reg | 0x80); SPI.transfer(val); digitalWrite(PIN_MOUSECAM_CS,HIGH); delayMicroseconds(50); } int mousecam_read_reg(int reg) { digitalWrite(PIN_MOUSECAM_CS, LOW); SPI.transfer(reg); delayMicroseconds(75); int ret = SPI.transfer(0xff); digitalWrite(PIN_MOUSECAM_CS,HIGH); delayMicroseconds(1); return ret; } struct MD { byte motion; char dx, dy; byte squal; word shutter; byte max_pix; }; void mousecam_read_motion(struct MD *p) { digitalWrite(PIN_MOUSECAM_CS, LOW); SPI.transfer(ADNS3080_MOTION_BURST); delayMicroseconds(75); p->motion = SPI.transfer(0xff); p->dx = SPI.transfer(0xff); p->dy = SPI.transfer(0xff); p->squal = SPI.transfer(0xff); p->shutter = SPI.transfer(0xff)<<8; p->shutter |= SPI.transfer(0xff); p->max_pix = SPI.transfer(0xff); digitalWrite(PIN_MOUSECAM_CS,HIGH); delayMicroseconds(5); } // pdata must point to an array of size ADNS3080_PIXELS_X x ADNS3080_PIXELS_Y // you must call mousecam_reset() after this if you want to go back to normal operation int mousecam_frame_capture(byte *pdata) { mousecam_write_reg(ADNS3080_FRAME_CAPTURE,0x83); digitalWrite(PIN_MOUSECAM_CS, LOW); SPI.transfer(ADNS3080_PIXEL_BURST); delayMicroseconds(50); int pix; byte started = 0; int count; int timeout = 0; int ret = 0; for(count = 0; count < ADNS3080_PIXELS_X * ADNS3080_PIXELS_Y; ) { pix = SPI.transfer(0xff); delayMicroseconds(10); if(started==0) { if(pix&0x40) started = 1; else { timeout++; if(timeout==100) { ret = -1; break; } } } if(started==1) { pdata[count++] = (pix & 0x3f)<<2; // scale to normal grayscale byte range } } digitalWrite(PIN_MOUSECAM_CS,HIGH); delayMicroseconds(14); return ret; } void setup() { pinMode(PIN_SS,OUTPUT); pinMode(PIN_MISO,INPUT); pinMode(PIN_MOSI,OUTPUT); pinMode(PIN_SCK,OUTPUT); SPI.begin(); SPI.setClockDivider(SPI_CLOCK_DIV32); SPI.setDataMode(SPI_MODE3); SPI.setBitOrder(MSBFIRST); Serial.begin(115200); if(mousecam_init()==-1) { Serial.println("Mouse cam failed to init"); while(1); } } char asciiart(int k) { static char foo[] = "WX86*3I>!;~:,`. "; return foo[k>>4]; Serial.begin(9600); } byte frame[ADNS3080_PIXELS_X * ADNS3080_PIXELS_Y]; void loop() { //#if 1 // if enabled this section grabs frames and outputs them as ascii art if(mousecam_frame_capture(frame)==0) { int i,j,k; Serial.print("S"); Serial.println(); for(i=0, k=0; i<ADNS3080_PIXELS_Y; i++) { for(j=0; j<ADNS3080_PIXELS_X; j++, k++) { Serial.print(frame[k]);//asciiart(frame[k])); Serial.print('-'); } Serial.println(); } } //Serial.print("E"); //Serial.println(); ////Serial.println(); delay(100); //#else // if enabled this section produces a bar graph of the surface quality that can be used to focus the camera // also drawn is the average pixel value 0-63 and the shutter speed and the motion dx,dy. //int val = mousecam_read_reg(ADNS3080_PIXEL_SUM); //MD md; //mousecam_read_motion(&md); /* for(int i=0; i<md.squal/4; i++) Serial.print('*'); Serial.print(' '); Serial.print((val*100)/351); Serial.print(' '); */ //Serial.print(md.shutter); Serial.print(" ("); //Serial.print("I"); /*int X = (int)md.dx; int Y = (int)md.dy; if(X > -1) Serial.print("+"); if(X < 0) Serial.print("-"); if(abs(X) < 10) Serial.print("0"); Serial.print(abs(X)); Serial.print(','); if(Y > -1) Serial.print("+"); if(Y < 0) Serial.print("-"); if(abs(Y) < 10) Serial.print("0"); Serial.println(abs(Y)); /* Serial.print((int)md.dx); Serial.print(','); Serial.println((int)md.dy); //Serial.println(')'); // Serial.println(md.max_pix); */ //delay(20); //*/ //#endif }``2,processing
注意要在插件管理里面安装javafx
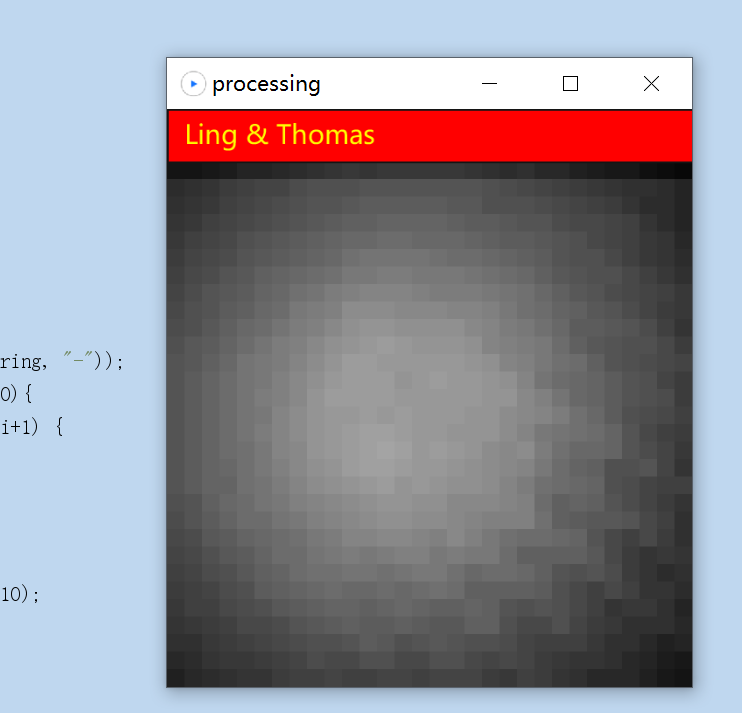
`import processing.javafx.*; import processing.serial.*; Serial myPort; String myRawString = ""; int[][] image = new int[30][30]; int row = 0; int col = 0; int driftX = 0; int driftY = 0; void setup() { size(300, 330, FX2D); pixelDensity(2); myPort = new Serial(this, "COM4", 115200);//这里写自己arduino nano的串口号 } void draw() { fill(255, 0, 0); rect(0, 0, 300, 30); fill(255, 255, 0); textSize(15); text("Ling & Thomas", 10, 20); while (myPort.available() > 0) { myRawString = myPort.readStringUntil('\n'); if (myRawString != null) { if(myRawString.charAt(0) == 'S' | myRawString.charAt(0) == 'E'){ row = 0; col = 0; } if(myRawString.charAt(0) == 'I'){ String strX = myRawString.substring(1, 4); String strY = myRawString.substring(5, 8); driftX = parseInt(strX)*-1; driftY = parseInt(strY); //println("X: "+ driftX); //println("Y: "+ driftY); fill(255, 255, 0); textSize(15); text(driftX, 210, 20); text(driftY, 280, 20); } else{ int[] line = int(split(myRawString, "-")); if(line.length > 30 && row < 30){ for (int i = 0; i < 30; i = i+1) { image[i][row] = line[i]; stroke(image[i][row]); fill(image[i][row]); rect(i*10, row*10+30, 10, 10); } row++; } } } } }`3,如图
三,数据代码
直接在arduino的库里面搜索3080,然后就看到了该传感器库,安装后有例程。