全景环视影像系统
共 21 页 · 当前 13–21 页 · 原件 1.35 MiB
以下文字由原页提取,复杂表格可能存在顺序差异;数值、图示及接线关系以“原页对照”为准。
原 PDF 第 13 页
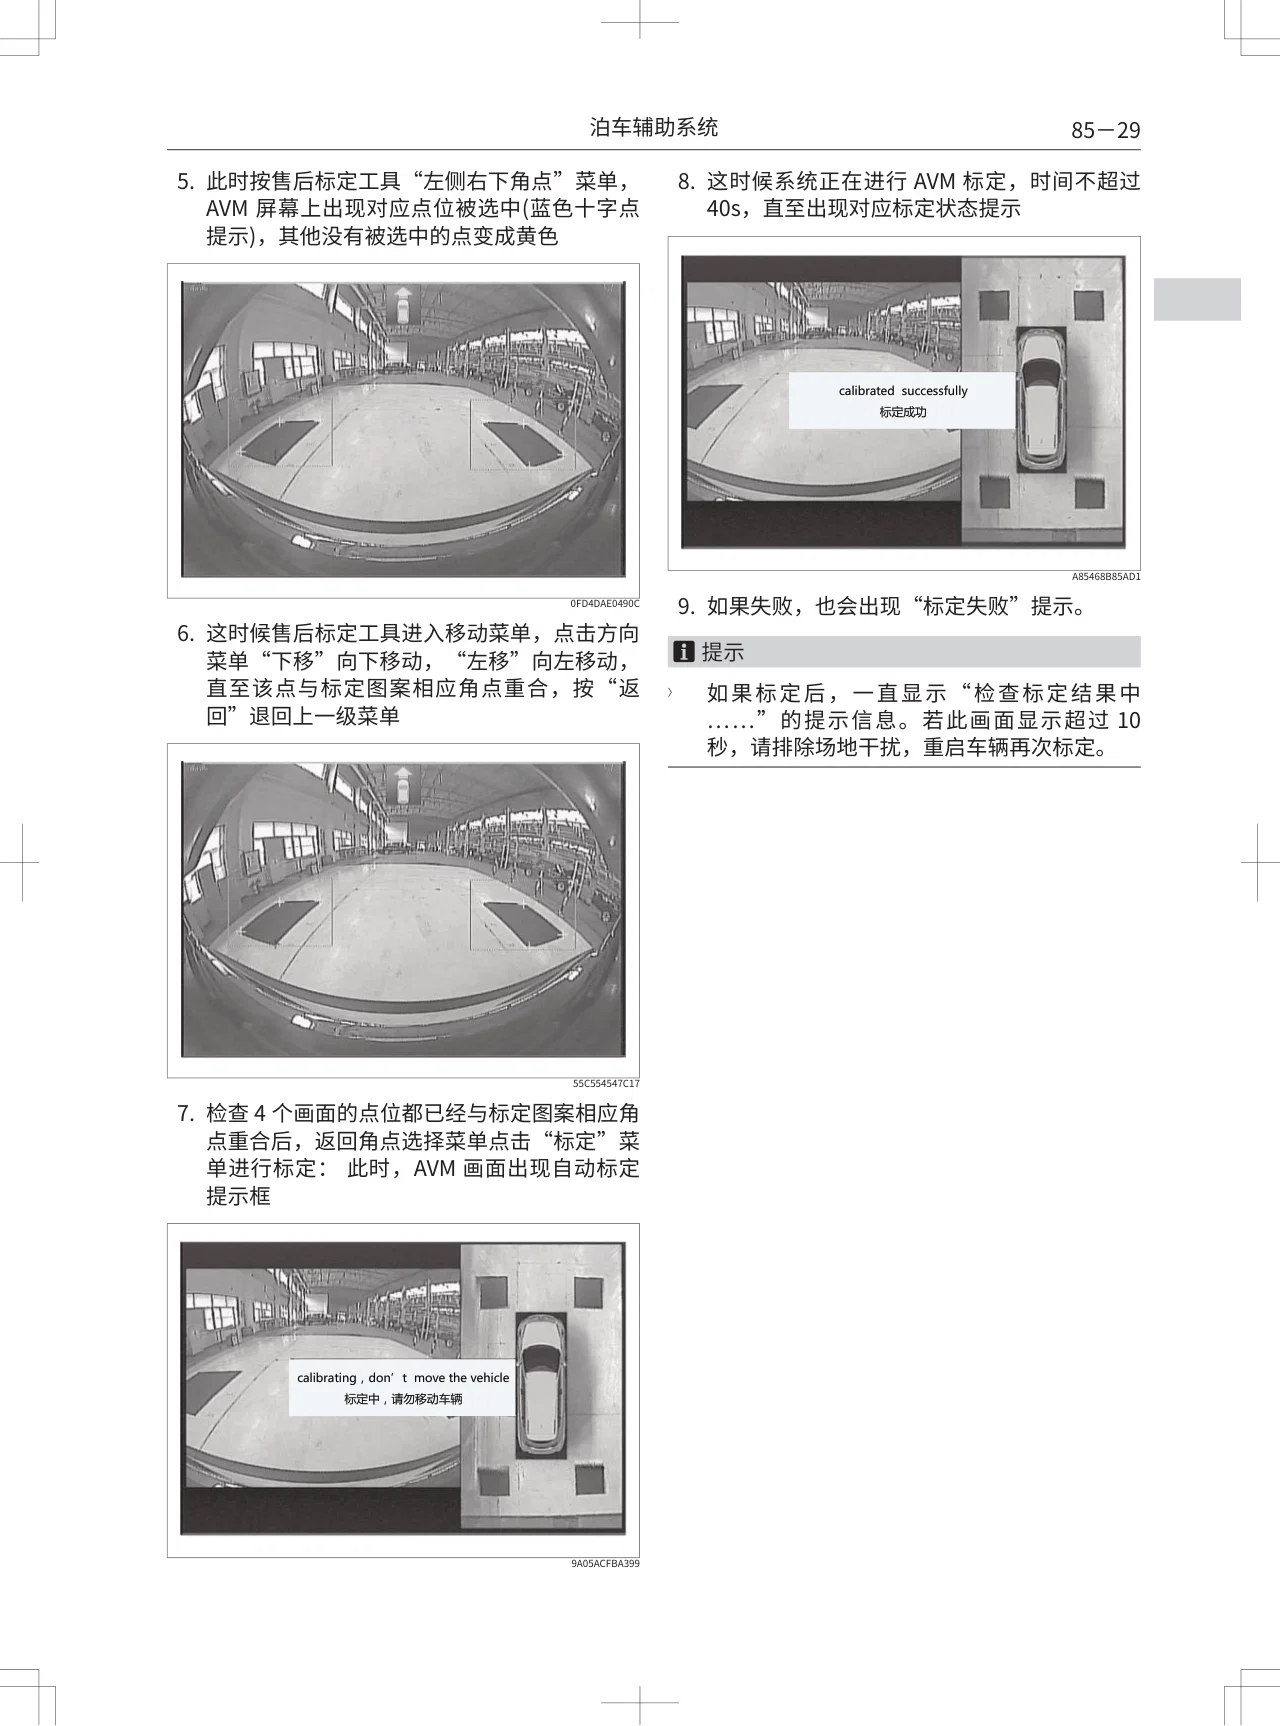
查看 PDF 此页 ↗泊车辅助系统 85-21 步骤 操作 是 否 清除故障代码,重启车辆并做检测,查看故障6 故障排除,系统正常 排查其他原因 是否消除 B110616 故障代码定义:MAIN_3V3 电压过低 故障代码报码条件:AVM 控制器检测到MAIN_3V3 供电小于2.8V 故障可能原因: 〉 蓄电池电压过低。 〉 AVM 控制器故障。 故障代码消除条件:AVM 控制器检测至少 500ms 内MAIN_3V3 供电在 2.8V-3.8V 范围内 排除方法: 步骤 操作 是 否 1 车辆 IGN 启动1min 转第 2 步 等待启动 1min 2 用诊断仪读取 AVM 控制器是否有故障代码 转第 3 步 排查其它故障代码 电池电量恢复正常3 检查蓄电池端的电压是否低于 9V 转第 4 步 后,转第 6 步 4 开启PAS 开关,检查是否有AVM 图像输出 转第6 步 转第 5 步 更换 AVM 控制器电压稳定后,检测是否有故5 转第6 步 更换AVM 控制器 障码 清除故障代码,重启车辆并做检测,查看故障6 故障排除,系统正常 排查其他原因 是否消除 B110717 故障代码定义:VDDSHV_3V3 电压过高 故障代码报码条件:AVM 控制器检测到VDDSHV_3V3 供电大于3.8V 故障可能原因: 〉 蓄电池电压过高。 〉 AVM 控制器故障。 故障代码消除条件:AVM 控制器检测至少 500ms 内VDDSHV_3V3 供电在2.8V-3.8V 范围内 排除方法: 步骤 操作 是 否 1 车辆 IGN 启动1min 转第 2 步 等待启动 1min 2 用诊断仪读 取 AVM 控制器是否有故障代码 转第 3 步 排查其它故障代码 电池电量恢复正常3 检查蓄电池端的电压是否低于 9V 转第 4 步 后,转第 6 步 4 开启PAS 开关,检查是否有AVM 图像输出 转第6 步 转第 5 步 更换 AVM 控制器电压稳定后,检测是否有故5 转第6 步 更换AVM 控制器 障码
展开原页对照 · 图纸 / 表格
点击原图可放大;完整矢量细节请查看 PDF。
原 PDF 第 14 页
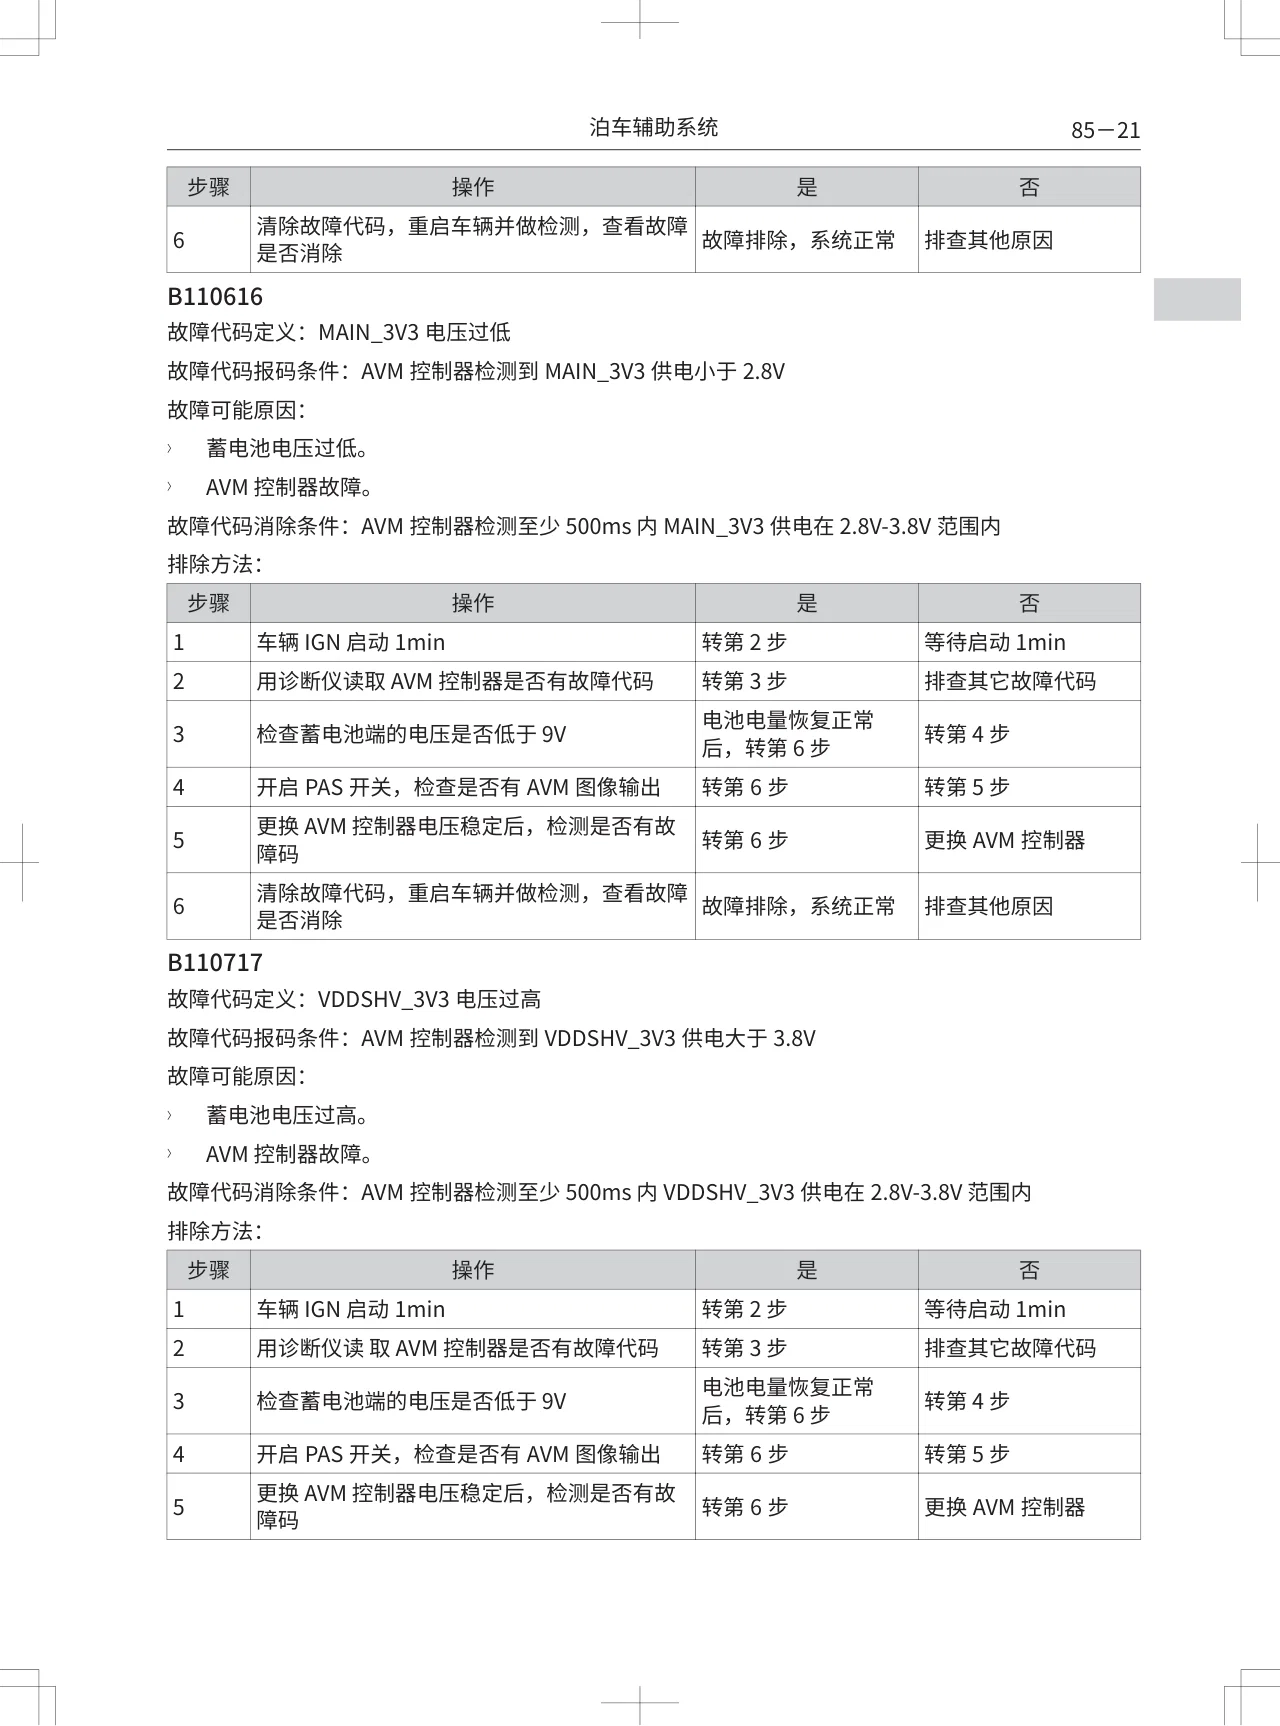
查看 PDF 此页 ↗85-22 泊车辅助系统 步骤 操作 是 否 清除故障代码,重启车辆并做检测,查看故障6 故障排除,系统正常 排查其他原因 是否消除 B110716 故障代码定义:VDDSHV_3V3 电压过低 故障代码报码条件:AVM 控制器检测到VDDSHV_3V3 供电小于2.8V 故障可能原因: 〉 蓄电池电压过低。 〉 AVM 控制器故障。 故障代码消除条件:AVM 控制器检测至少 500ms 内VDDSHV_3V3 供电在 2.8V-3.8V 范围内 排除方法: 步骤 操作 是 否 1 车辆 IGN 启动1min 转第 2 步 等待启动 1min 2 用诊断仪读 取 AVM 控制器是否有故障代码 转第 3 步 排查其它故障代码 电池电量恢复正常3 检查蓄电池端的电压是否低于 9V 转第 4 步 后,转第 6 步 4 开启PAS 开关,检查是否有AVM 图像输出 转第6 步 转第 5 步 更换 AVM 控制器电压稳定后,检测是否有故5 转第6 步 更换AVM 控制器 障码 清除故障代码,重启车辆并做检测,查看故障6 故障排除,系统正常 排查其他原因 是否消除 U001088 故障代码定义:CAN 网络错误 故障代码报码条件:CAN 通信网络出现busoff 错误 故障可能原因: 〉 CAN 线断路、短路等异常。 〉 CAN 线接触异常。 〉 加装引起的异常。 〉 AVM 控制器故障。 故障代码消除条件:恢复CAN 通信 排除方法: 步骤 操作 是 否 1 用诊断仪读取AVM 控制器是否有故障代码 转第 2 步 排查其它故障代码 更换线束后,转第52 测试AVM 控制器连接处CAN 通信是否异常 转第3 步 步 拆除加装后,转第53 检查是否有加装 转第 4 步 步
展开原页对照 · 图纸 / 表格
点击原图可放大;完整矢量细节请查看 PDF。
原 PDF 第 15 页
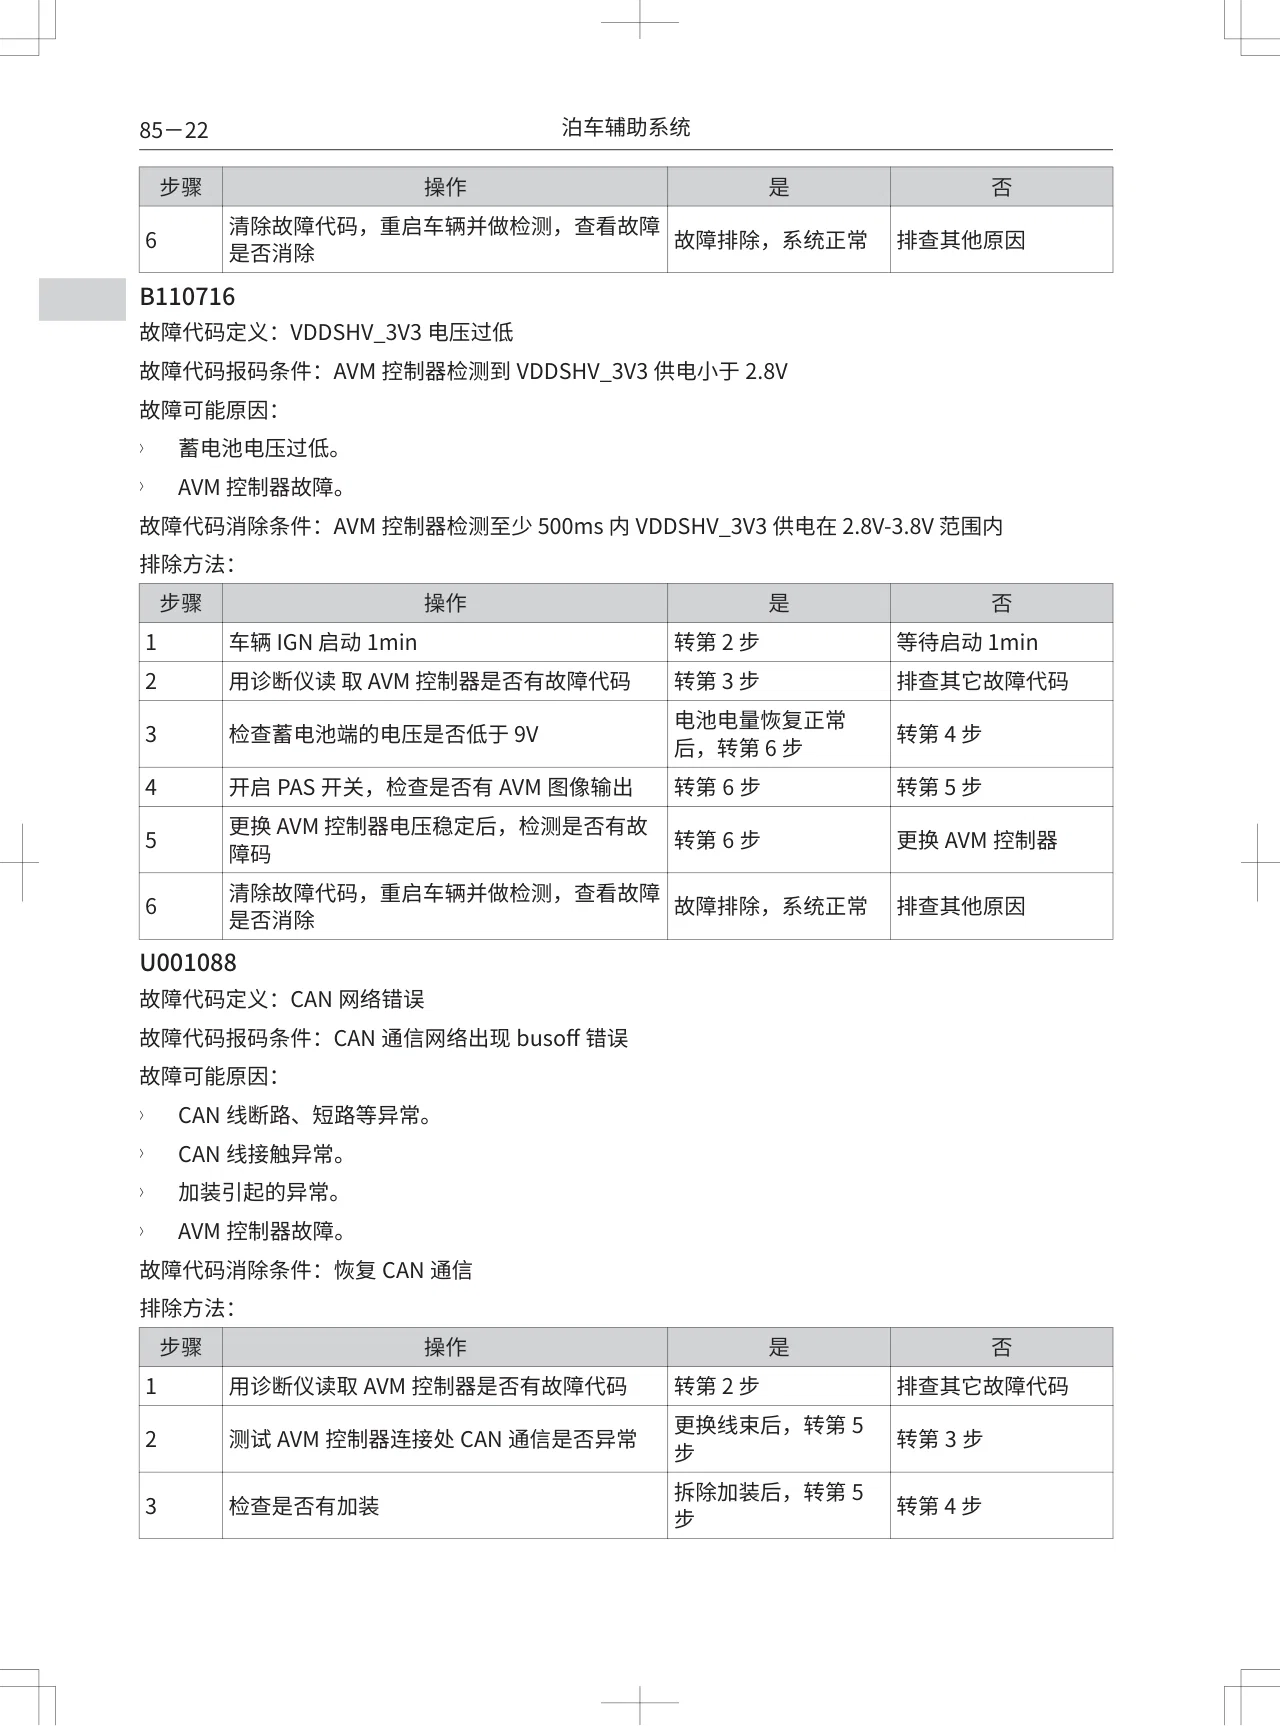
查看 PDF 此页 ↗泊车辅助系统 85-23 步骤 操作 是 否 更换AVM 控制器电压稳定后,检测是否有故4 转第5 步 更换AVM 控制器 障码 清除故障代码,重启车辆并做检测,查看故障5 故障排除,系统正常 排查其他原因 是否消除 U012687 故障代码定义:网络消息SAS 接收超时 故障代码报码条件:未接收到网络消息SAS 超过10 个周期信号 故障可能原因: 〉 CAN 线接触异常。 〉 SAS 节点CAN 信息发送异常。 〉 加装引起的异常。 〉 AVM 控制器故障。 故障代码消除条件:重新接收到网络信息SAS 信号 排除方法: 步骤 操作 是 否 1 用诊断仪读取AVM 控制器是否有故障代码 转第 2 步 排查其它故障代码 更换线束后,转第62 测试AVM 控制器在AD-CAN 是否通信异常 转第3 步 步 测试SAS 节点CAN 信号是否异常(测试AVM 维修SAS 节点后,转3 控制器连接处CAN 是否有ID:0x0A1 网络信 转第 4 步 第6 步 号) 拆除加装后,转第64 检查是否有加装 转第5 步 步 更换AVM 控制器电压稳定后,检测是否有故5 转第6 步 更换AVM 控制器 障码 清除故障代码,重启车辆并做检测,查看故障6 故障排除,系统正常 排查其他原因 是否消除 U014087 故障代码定义:网络消息BCM 接收超时 故障代码报码条件:未接收到网络消息BCM 超过10 个周期信号 故障可能原因: 〉 CAN 线接触异常。 〉 BCM 节点CAN 信息发送异常。 〉 加装引起的异常。 〉 AVM 控制器故障。 故障代码消除条件:重新接收到网络信息BCM 信号 排除方法:
展开原页对照 · 图纸 / 表格
点击原图可放大;完整矢量细节请查看 PDF。
原 PDF 第 16 页
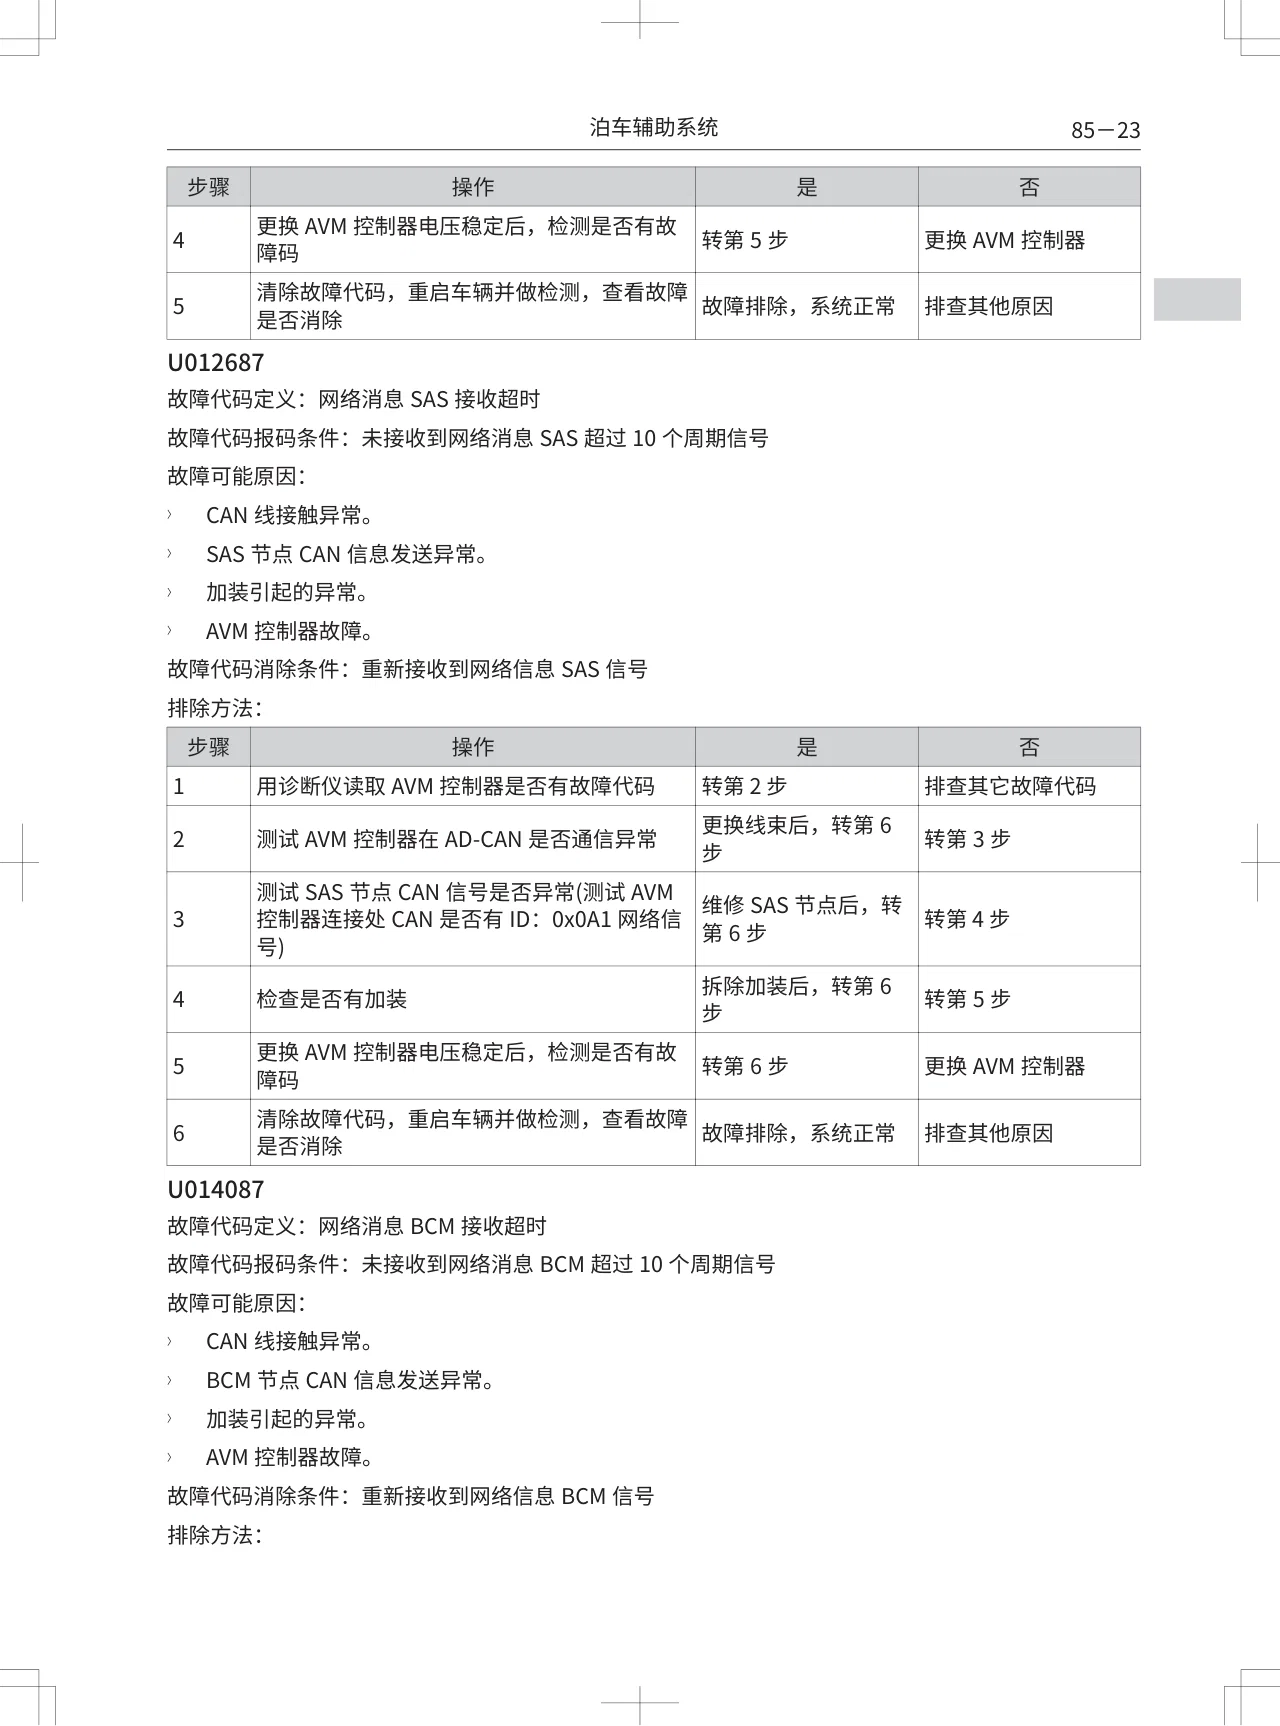
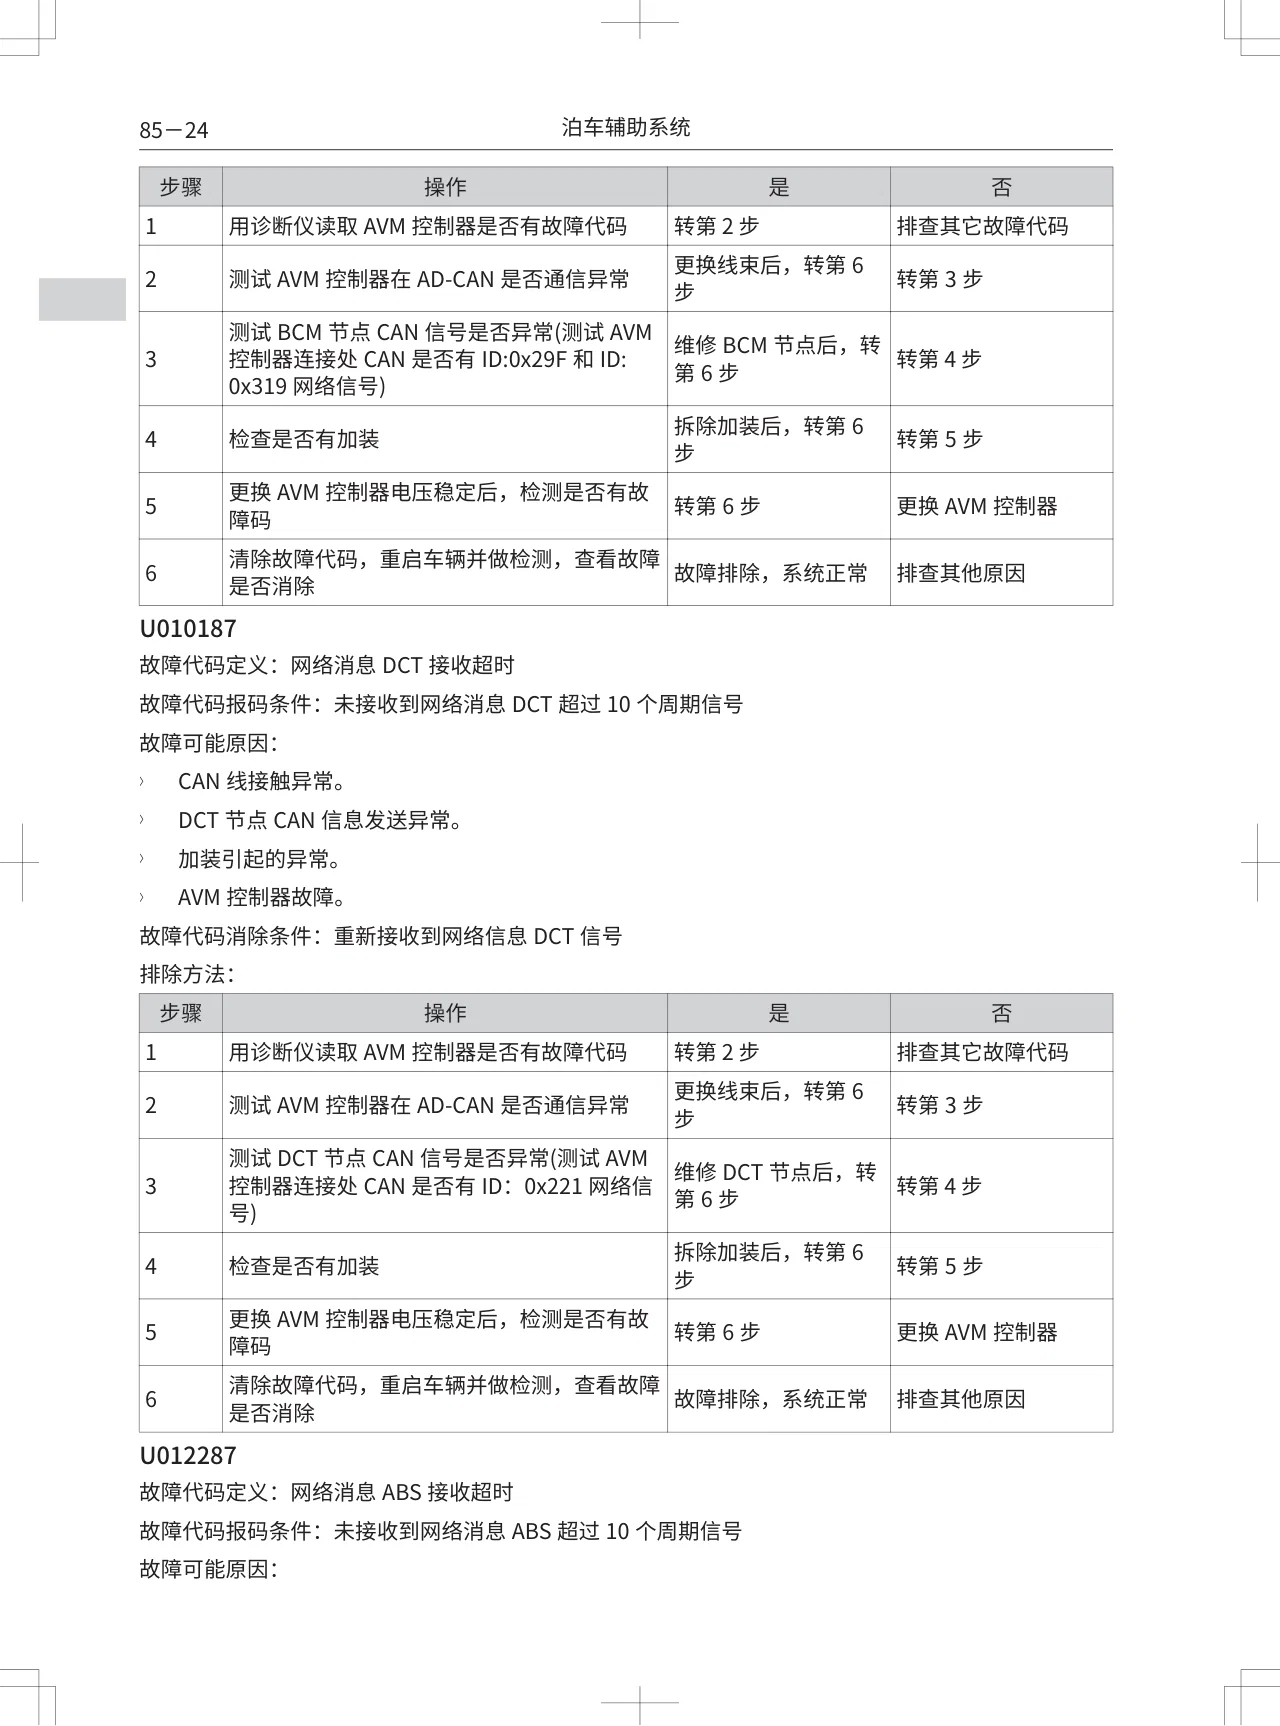
查看 PDF 此页 ↗85-24 泊车辅助系统 步骤 操作 是 否 1 用诊断仪读取AVM 控制器是否有故障代码 转第 2 步 排查其它故障代码 更换线束后,转第62 测试AVM 控制器在AD-CAN 是否通信异常 转第3 步 步 测试BCM 节点CAN 信号是否异常(测试AVM 维修BCM 节点后,转3 控制器连接处CAN 是否有ID:0x29F 和ID: 转第 4 步 第6 步 0x319 网络信号) 拆除加装后,转第64 检查是否有加装 转第5 步 步 更换AVM 控制器电压稳定后,检测是否有故5 转第6 步 更换AVM 控制器 障码 清除故障代码,重启车辆并做检测,查看故障6 故障排除,系统正常 排查其他原因 是否消除 U010187 故障代码定义:网络消息DCT 接收超时 故障代码报码条件:未接收到网络消息DCT 超过10 个周期信号 故障可能原因: 〉 CAN 线接触异常。 〉 DCT 节点CAN 信息发送异常。 〉 加装引起的异常。 〉 AVM 控制器故障。 故障代码消除条件:重新接收到网络信息DCT 信号 排除方法: 步骤 操作 是 否 1 用诊断仪读取AVM 控制器是否有故障代码 转第 2 步 排查其它故障代码 更换线束后,转第62 测试AVM 控制器在AD-CAN 是否通信异常 转第3 步 步 测试DCT 节点CAN 信号是否异常(测试AVM 维修DCT 节点后,转3 控制器连接处CAN 是否有ID:0x221 网络信 转第 4 步 第6 步 号) 拆除加装后,转第64 检查是否有加装 转第5 步 步 更换AVM 控制器电压稳定后,检测是否有故5 转第6 步 更换AVM 控制器 障码 清除故障代码,重启车辆并做检测,查看故障6 故障排除,系统正常 排查其他原因 是否消除 U012287 故障代码定义:网络消息ABS 接收超时 故障代码报码条件:未接收到网络消息ABS 超过10 个周期信号 故障可能原因:
展开原页对照 · 图纸 / 表格
点击原图可放大;完整矢量细节请查看 PDF。
原 PDF 第 17 页
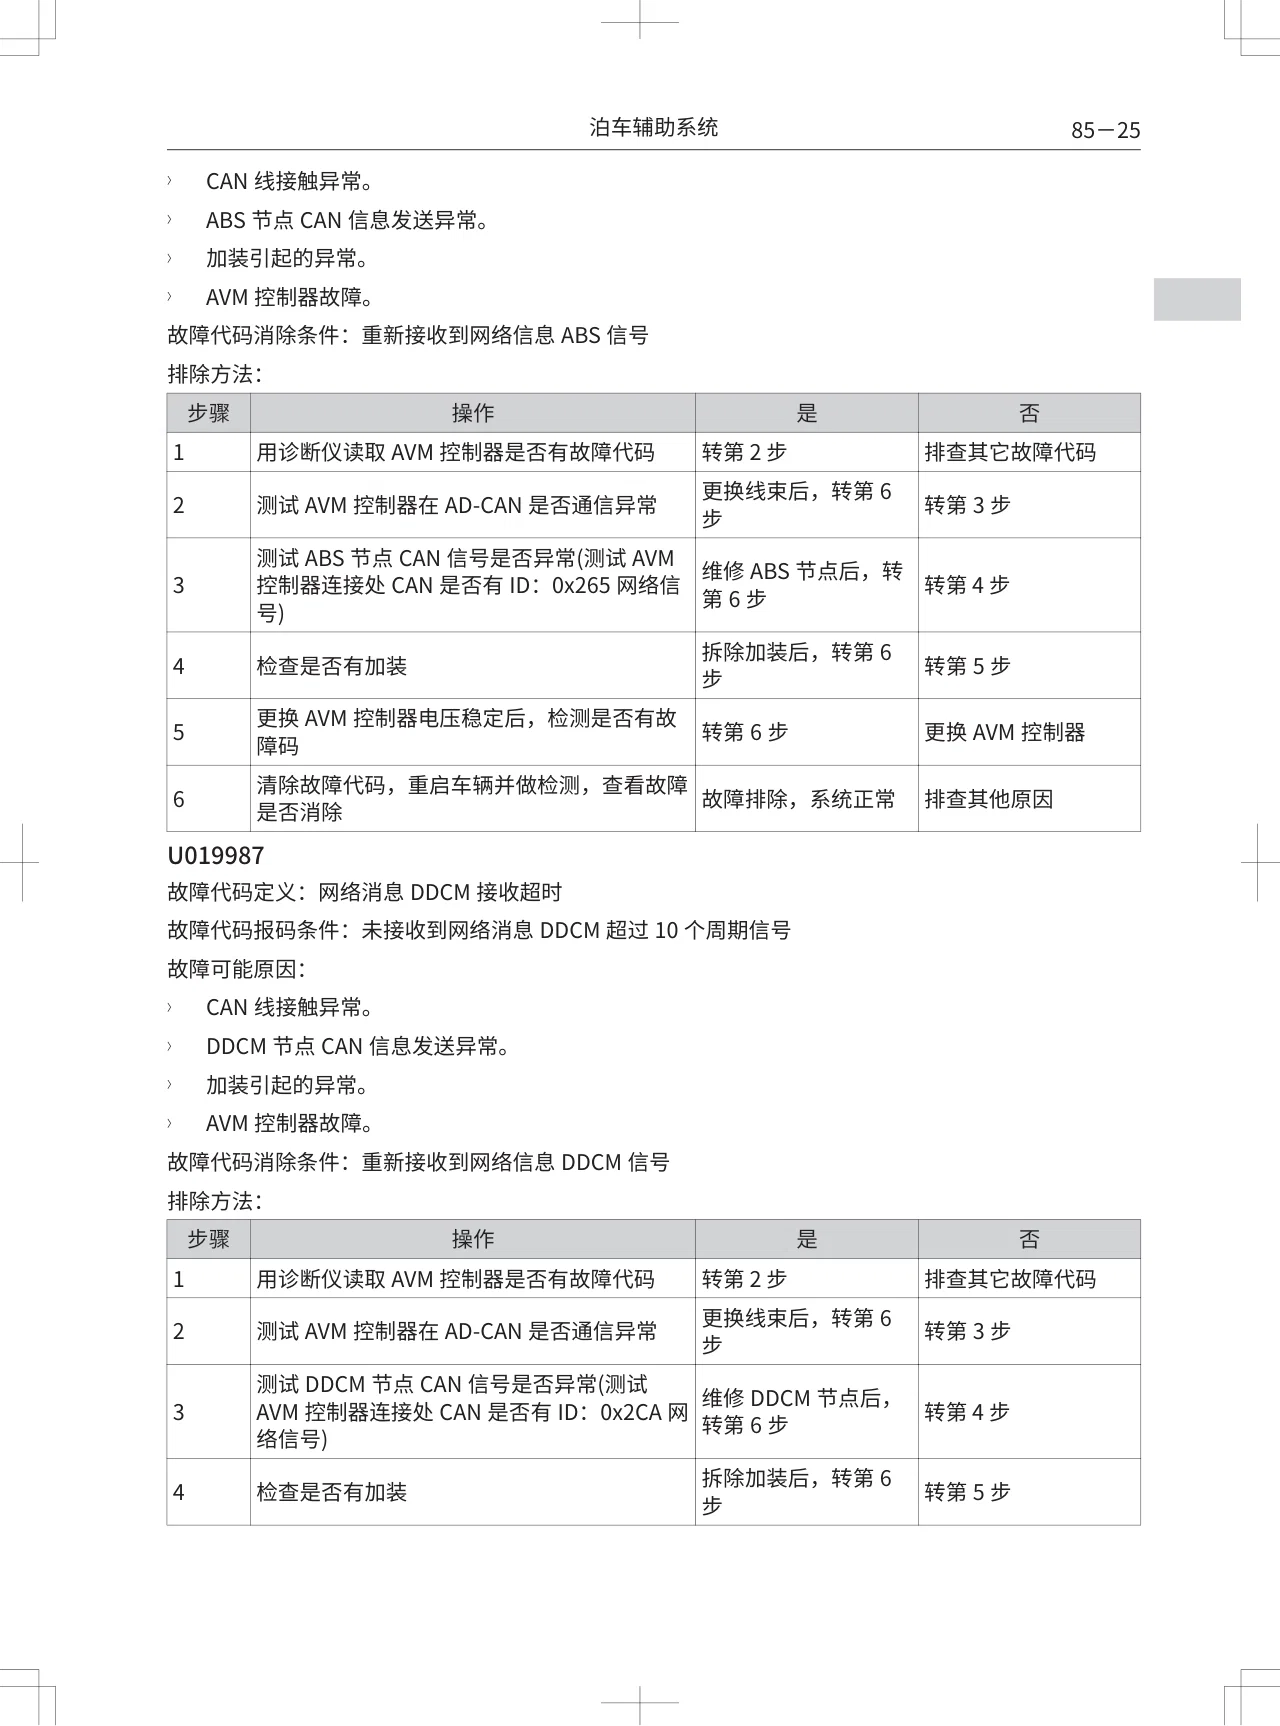
查看 PDF 此页 ↗泊车辅助系统 85-25 〉 CAN 线接触异常。 〉 ABS 节点CAN 信息发送异常。 〉 加装引起的异常。 〉 AVM 控制器故障。 故障代码消除条件:重新接收到网络信息ABS 信号 排除方法: 步骤 操作 是 否 1 用诊断仪读取AVM 控制器是否有故障代码 转第 2 步 排查其它故障代码 更换线束后,转第62 测试AVM 控制器在AD-CAN 是否通信异常 转第3 步 步 测试ABS 节点CAN 信号是否异常(测试AVM 维修ABS 节点后,转3 控制器连接处CAN 是否有ID:0x265 网络信 转第 4 步 第6 步 号) 拆除加装后,转第64 检查是否有加装 转第5 步 步 更换AVM 控制器电压稳定后,检测是否有故5 转第6 步 更换AVM 控制器 障码 清除故障代码,重启车辆并做检测,查看故障6 故障排除,系统正常 排查其他原因 是否消除 U019987 故障代码定义:网络消息DDCM 接收超时 故障代码报码条件:未接收到网络消息DDCM 超过10 个周期信号 故障可能原因: 〉 CAN 线接触异常。 〉 DDCM 节点CAN 信息发送异常。 〉 加装引起的异常。 〉 AVM 控制器故障。 故障代码消除条件:重新接收到网络信息DDCM 信号 排除方法: 步骤 操作 是 否 1 用诊断仪读取AVM 控制器是否有故障代码 转第 2 步 排查其它故障代码 更换线束后,转第62 测试AVM 控制器在AD-CAN 是否通信异常 转第3 步 步 测试DDCM 节点CAN 信号是否异常(测试 维修DDCM 节点后,3 AVM 控制器连接处CAN 是否有ID:0x2CA 网 转第 4 步 转第6 步 络信号) 拆除加装后,转第64 检查是否有加装 转第5 步 步
展开原页对照 · 图纸 / 表格
点击原图可放大;完整矢量细节请查看 PDF。
原 PDF 第 18 页
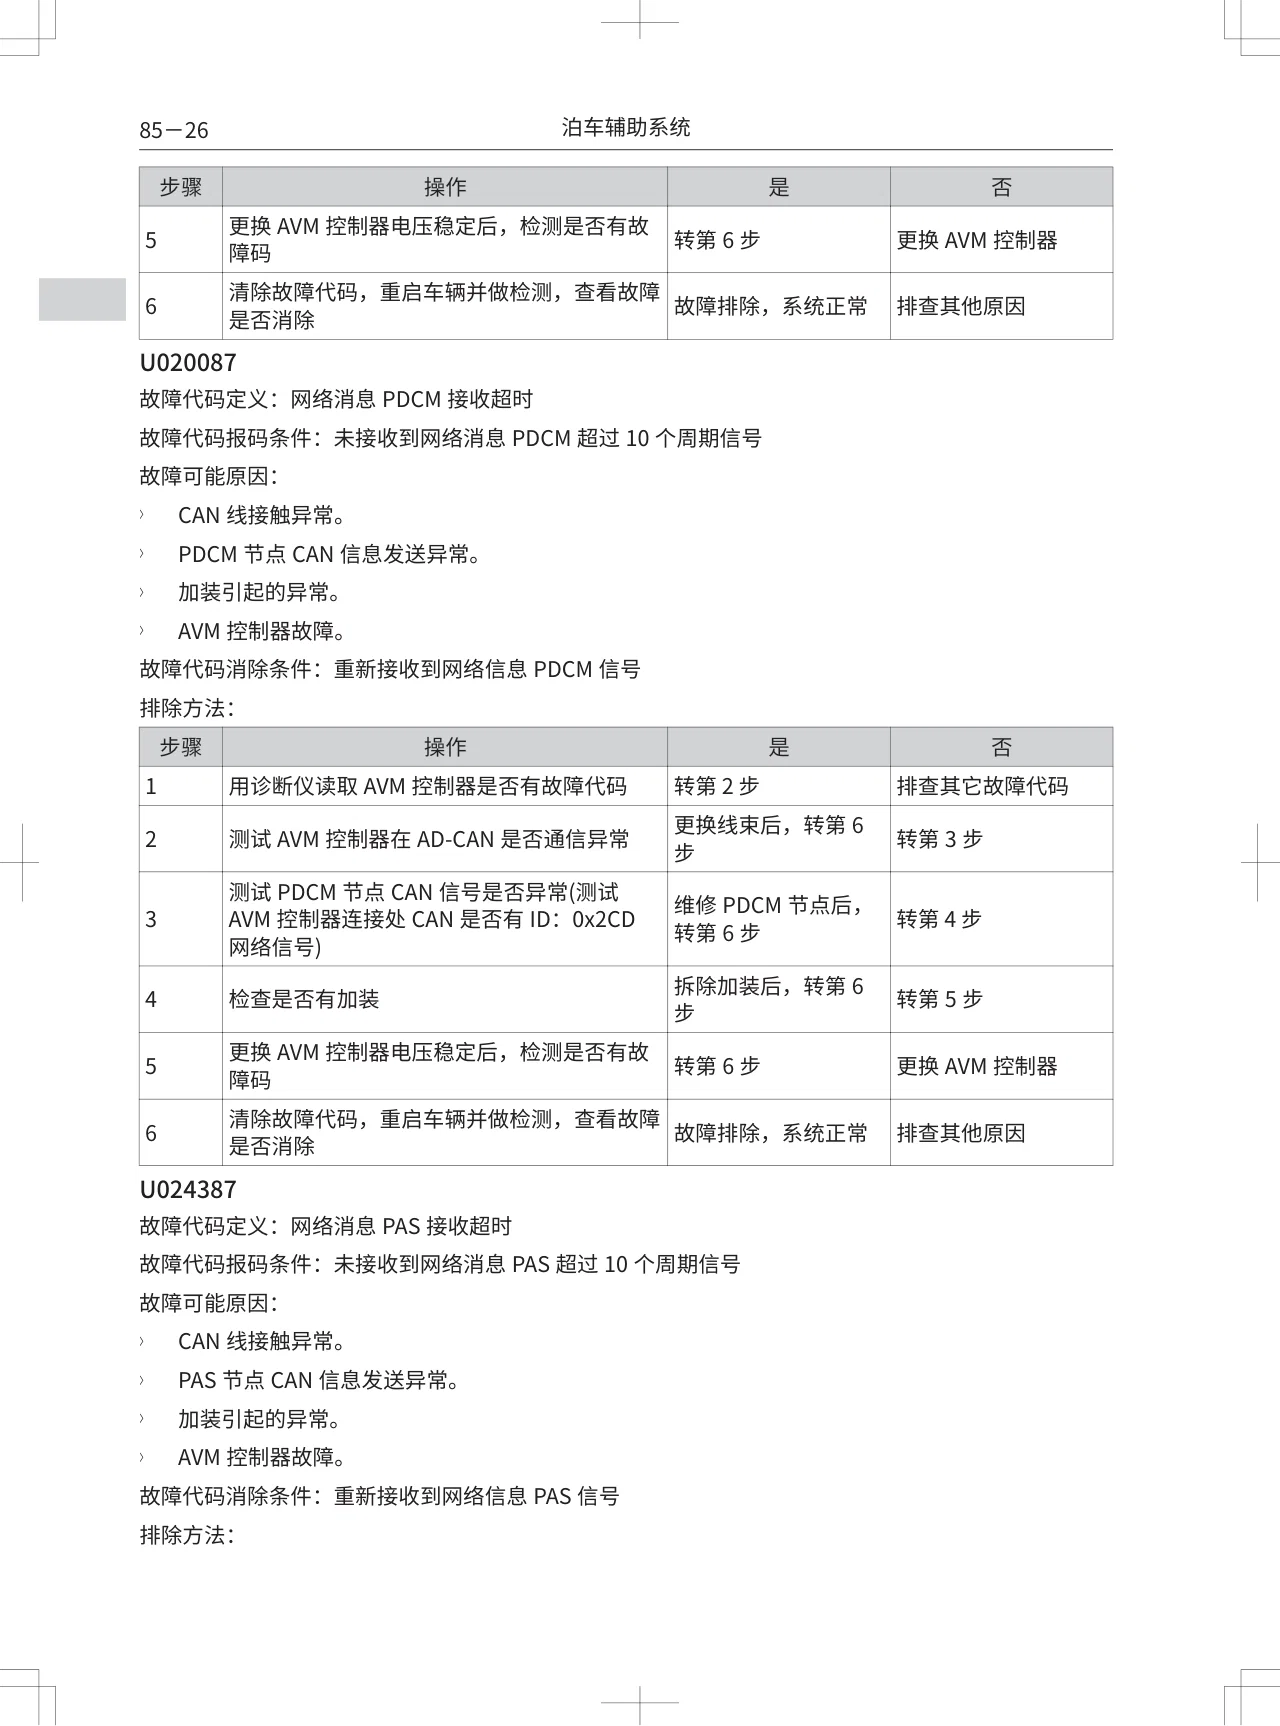
查看 PDF 此页 ↗85-26 泊车辅助系统 步骤 操作 是 否 更换AVM 控制器电压稳定后,检测是否有故5 转第6 步 更换AVM 控制器 障码 清除故障代码,重启车辆并做检测,查看故障6 故障排除,系统正常 排查其他原因 是否消除 U020087 故障代码定义:网络消息PDCM 接收超时 故障代码报码条件:未接收到网络消息PDCM 超过10 个周期信号 故障可能原因: 〉 CAN 线接触异常。 〉 PDCM 节点CAN 信息发送异常。 〉 加装引起的异常。 〉 AVM 控制器故障。 故障代码消除条件:重新接收到网络信息PDCM 信号 排除方法: 步骤 操作 是 否 1 用诊断仪读取AVM 控制器是否有故障代码 转第 2 步 排查其它故障代码 更换线束后,转第62 测试AVM 控制器在AD-CAN 是否通信异常 转第3 步 步 测试PDCM 节点CAN 信号是否异常(测试 维修PDCM 节点后,3 AVM 控制器连接处CAN 是否有ID:0x2CD 转第 4 步 转第6 步 网络信号) 拆除加装后,转第64 检查是否有加装 转第5 步 步 更换AVM 控制器电压稳定后,检测是否有故5 转第6 步 更换AVM 控制器 障码 清除故障代码,重启车辆并做检测,查看故障6 故障排除,系统正常 排查其他原因 是否消除 U024387 故障代码定义:网络消息PAS 接收超时 故障代码报码条件:未接收到网络消息PAS 超过10 个周期信号 故障可能原因: 〉 CAN 线接触异常。 〉 PAS 节点CAN 信息发送异常。 〉 加装引起的异常。 〉 AVM 控制器故障。 故障代码消除条件:重新接收到网络信息PAS 信号 排除方法:
展开原页对照 · 图纸 / 表格
点击原图可放大;完整矢量细节请查看 PDF。
原 PDF 第 19 页
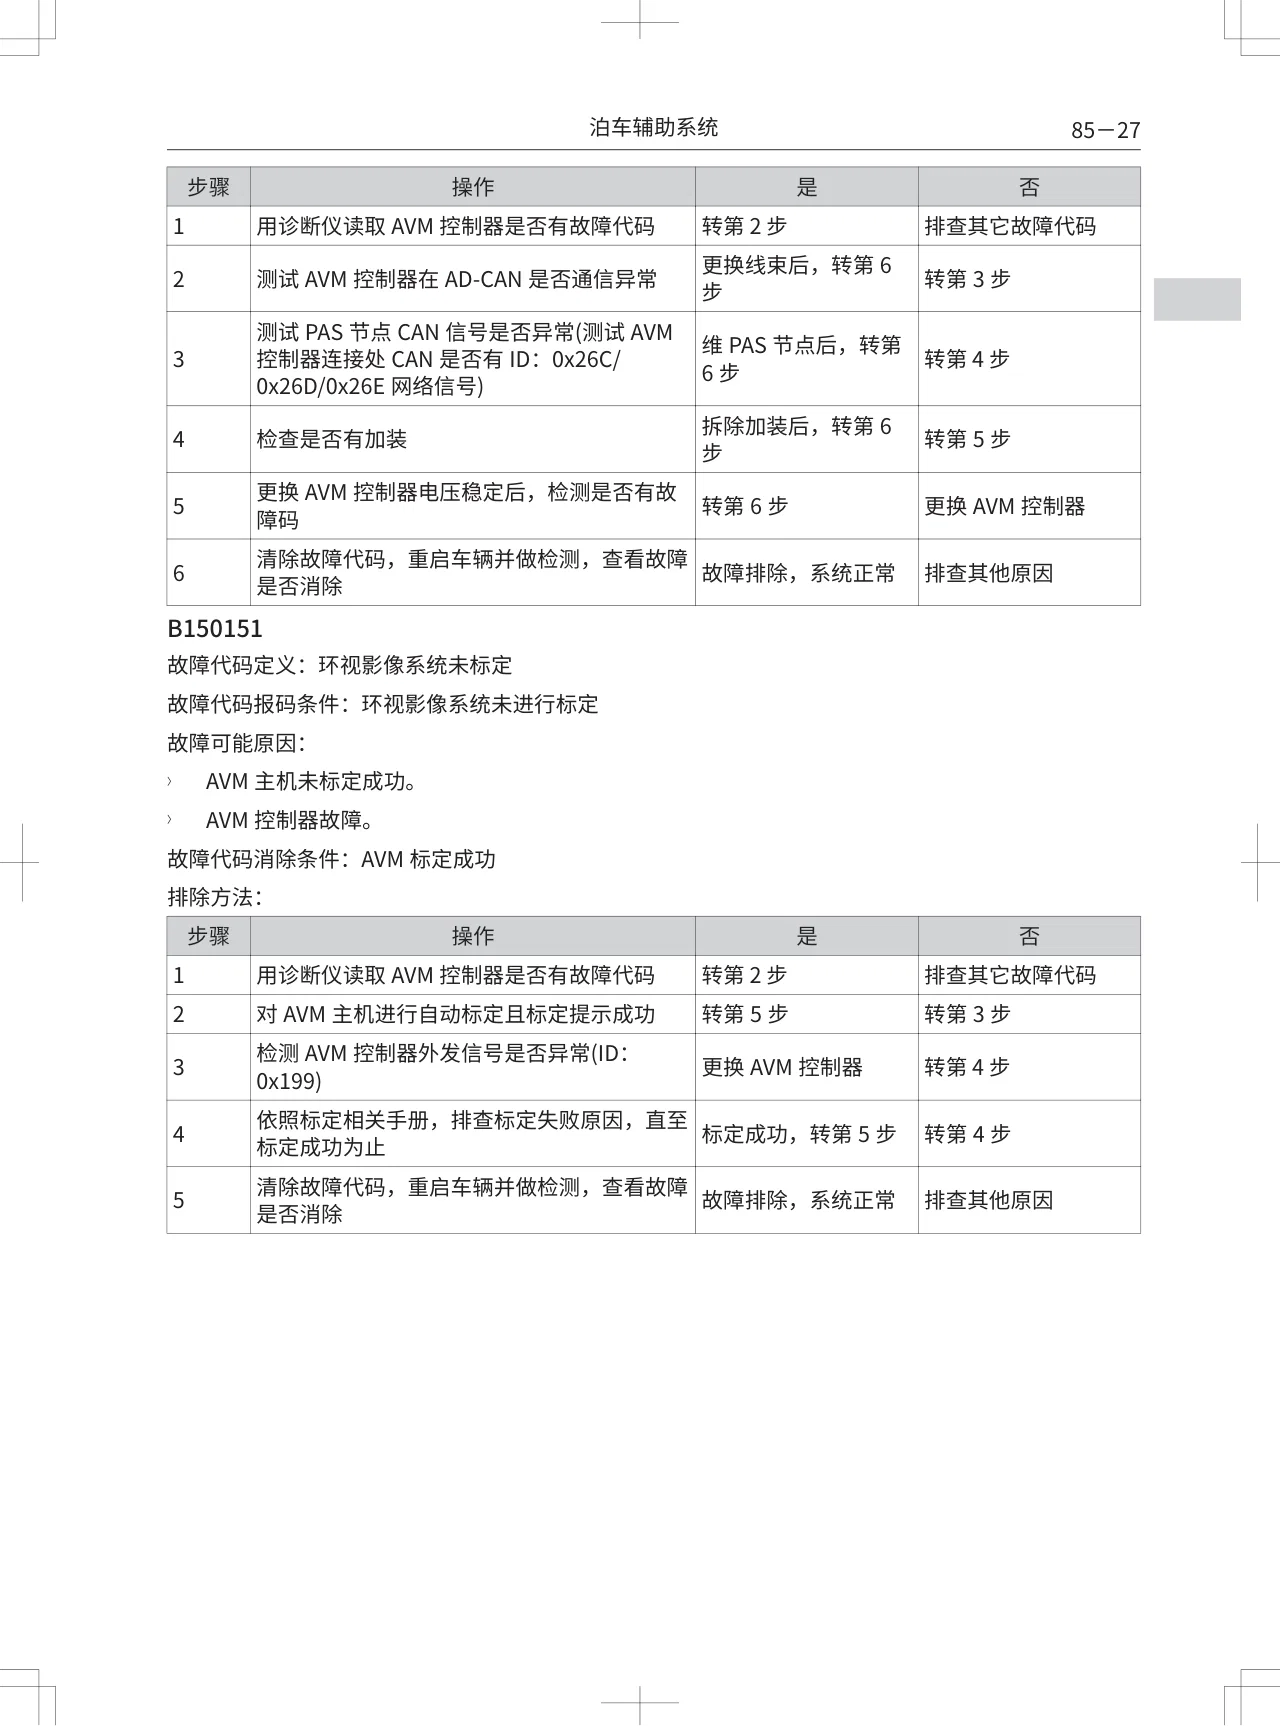
查看 PDF 此页 ↗泊车辅助系统 85-27 步骤 操作 是 否 1 用诊断仪读取AVM 控制器是否有故障代码 转第 2 步 排查其它故障代码 更换线束后,转第62 测试AVM 控制器在AD-CAN 是否通信异常 转第3 步 步 测试PAS 节点CAN 信号是否异常(测试AVM 维PAS 节点后,转第3 控制器连接处CAN 是否有ID:0x26C/ 转第 4 步 6 步 0x26D/0x26E 网络信号) 拆除加装后,转第64 检查是否有加装 转第5 步 步 更换AVM 控制器电压稳定后,检测是否有故5 转第6 步 更换AVM 控制器 障码 清除故障代码,重启车辆并做检测,查看故障6 故障排除,系统正常 排查其他原因 是否消除 B150151 故障代码定义:环视影像系统未标定 故障代码报码条件:环视影像系统未进行标定 故障可能原因: 〉 AVM 主机未标定成功。 〉 AVM 控制器故障。 故障代码消除条件:AVM 标定成功 排除方法: 步骤 操作 是 否 1 用诊断仪读取AVM 控制器是否有故障代码 转第 2 步 排查其它故障代码 2 对AVM 主机进行自动标定且标定提示成功 转第5 步 转第3 步 检测AVM 控制器外发信号是否异常(ID:3 更换AVM 控制器 转第 4 步 0x199) 依照标定相关手册,排查标定失败原因,直至4 标定成功,转第5 步 转第4 步 标定成功为止 清除故障代码,重启车辆并做检测,查看故障5 故障排除,系统正常 排查其他原因 是否消除
展开原页对照 · 图纸 / 表格
点击原图可放大;完整矢量细节请查看 PDF。
原 PDF 第 20 页
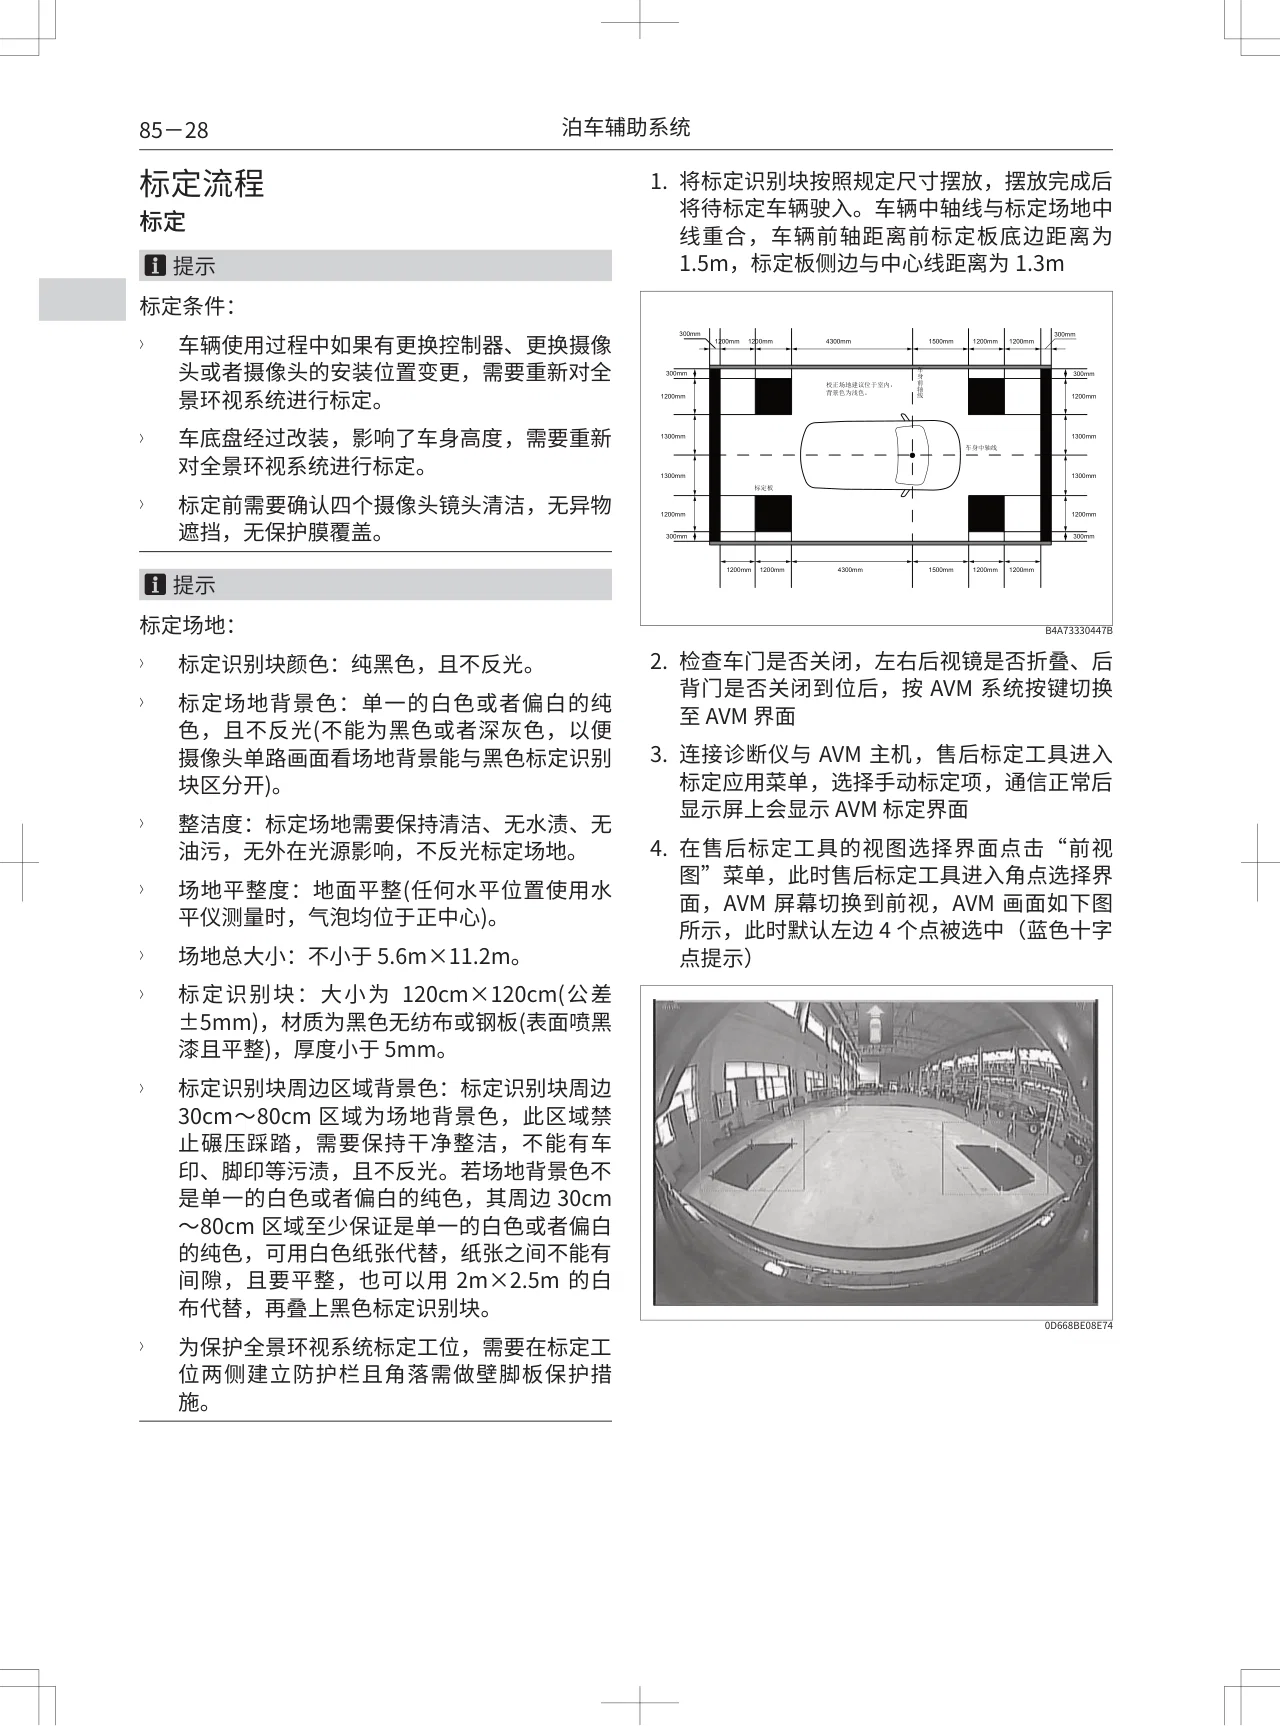
查看 PDF 此页 ↗85-28 泊车辅助系统 标定流程 1. 将标定识别块按照规定尺寸摆放,摆放完成后 将待标定车辆驶入。车辆中轴线与标定场地中标定 线重合,车辆前轴距离前标定板底边距离为 提示 1.5m,标定板侧边与中心线距离为1.3m 标定条件: 300mm 300mm 〉 1200mm 1200mm 4300mm 1500mm 1200mm 1200mm 车辆使用过程中如果有更换控制器、更换摄像 300mm 车 300mm 身 头或者摄像头的安装位置变更,需要重新对全 校正场地建议位于室内, 前 背景色为浅色。 轴 1200mm 线 1200mm 景环视系统进行标定。 〉 1300mm 1300mm 车底盘经过改装,影响了车身高度,需要重新 车身中轴线 对全景环视系统进行标定。 1300mm 1300mm 标定板 〉 标定前需要确认四个摄像头镜头清洁,无异物 1200mm 1200mm 300mm 300mm 遮挡,无保护膜覆盖。 提示 1200mm 1200mm 4300mm 1500mm 1200mm 1200mm 标定场地: B4A73330447B 〉 标定识别块颜色:纯黑色,且不反光。 2. 检查车门是否关闭,左右后视镜是否折叠、后 背门是否关闭到位后,按 AVM 系统按键切换〉 标定场地背景色:单一的白色或者偏白的纯 至 AVM 界面 色,且不反光(不能为黑色或者深灰色,以便 摄像头单路画面看场地背景能与黑色标定识别 3. 连接诊断仪与 AVM 主机,售后标定工具进入 块区分开)。 标定应用菜单,选择手动标定项,通信正常后 显示屏上会显示 AVM 标定界面〉 整洁度:标定场地需要保持清洁、无水渍、无 油污,无外在光源影响,不反光标定场地。 4. 在售后标定工具的视图选择界面点击“前视 图”菜单,此时售后标定工具进入角点选择界〉 场地平整度:地面平整(任何水平位置使用水 面,AVM 屏幕切换到前视,AVM 画面如下图 平仪测量时,气泡均位于正中心)。 所示,此时默认左边 4 个点被选中(蓝色十字 〉 场地总大小:不小于 5.6m×11.2m。 点提示) 〉 标定识别块:大小为 120cm×120cm(公差 ±5mm),材质为黑色无纺布或钢板(表面喷黑 漆且平整),厚度小于 5mm。 〉 标定识别块周边区域背景色:标定识别块周边 30cm~80cm 区域为场地背景色,此区域禁 止碾压踩踏,需要保持干净整洁,不能有车 印、脚印等污渍,且不反光。若场地背景色不 是单一的白色或者偏白的纯色,其周边 30cm ~80cm 区域至少保证是单一的白色或者偏白 的纯色,可用白色纸张代替,纸张之间不能有 间隙,且要平整,也可以用 2m×2.5m 的白 布代替,再叠上黑色标定识别块。 0D668BE08E74 〉 为保护全景环视系统标定工位,需要在标定工 位两侧建立防护栏且角落需做壁脚板保护措 施。
展开原页对照 · 图纸 / 表格
点击原图可放大;完整矢量细节请查看 PDF。
原 PDF 第 21 页
查看 PDF 此页 ↗泊车辅助系统 85-29 5. 此时按售后标定工具“左侧右下角点”菜单, 8. 这时候系统正在进行AVM 标定,时间不超过 AVM 屏幕上出现对应点位被选中(蓝色十字点 40s,直至出现对应标定状态提示 提示),其他没有被选中的点变成黄色 calibrated successfully 标定成功 A85468B85AD1 0FD4DAE0490C 9. 如果失败,也会出现“标定失败”提示。 6. 这时候售后标定工具进入移动菜单,点击方向 提示 菜单“下移”向下移动,“左移”向左移动, 直至该点与标定图案相应角点重合,按“返 〉 如果标定后,一直显示“检查标定结果中 回”退回上一级菜单 ……”的提示信息。若此画面显示超过10 秒,请排除场地干扰,重启车辆再次标定。 55C554547C17 7. 检查 4 个画面的点位都已经与标定图案相应角 点重合后,返回角点选择菜单点击“标定”菜 单进行标定: 此时,AVM 画面出现自动标定 提示框 calibrating,don’t move the vehicle 标定中,请勿移动车辆 9A05ACFBA399
展开原页对照 · 图纸 / 表格
点击原图可放大;完整矢量细节请查看 PDF。